مدلسازی سه بعدی ربات در ROS
اولین گام برای ساخت یک ربات واقعی طراحی و مدلسازی آن است. برای مدلسازی سه بعدی یک ربات میتوانیم از نرمافزارهای CAD نظیر CATIA ،SolidWorks، AutoCAD و امثال آن استفاده کنیم. #gazebo#urdf#شبیه سازی ربات #مدلسازی ربات https://t.co/KYkWrgTOU9
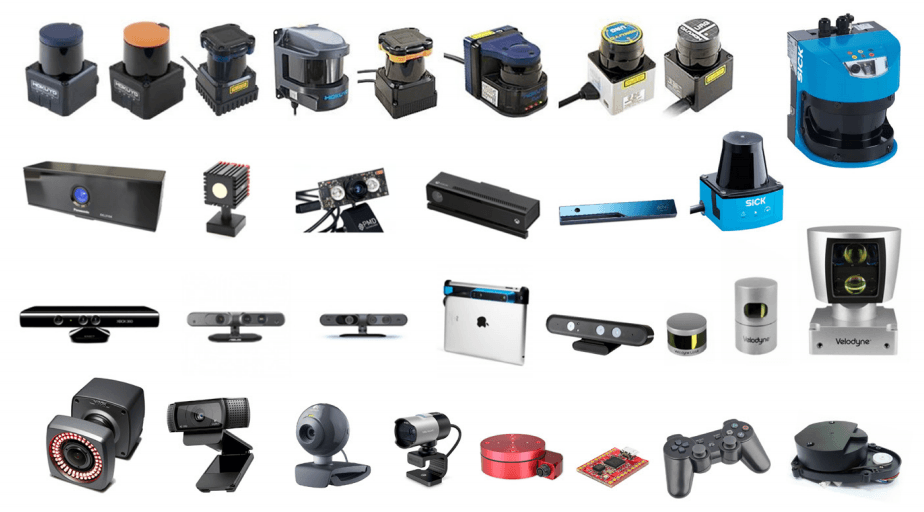
حسگر (سنسور) Velodyne LIDAR در این مقاله به صورت کامل مورد بررسی قرار میگیرد. برای این منظور ویژگی های اصلی، کاربرد حسگر لیدار ، فاصله کارکرد، دقت، صحت، میزان FOV در حالت افقی و عمودی، رزولوشن، نرخ بروزرسانی، ولتاژ کاری و ... به تشریح بیان میشود. #lida https://t.co/VHYc9Ranft
بازوی رباتیک open manipulator
ربات OpenManipulator یک بازوی رباتیک ساده و کوچک، ساخت شرکت Robotis است که با هدف آموزش ROS تولید شده است. Robotis یک شرکت کرهای فعال در زمینه ROS است.
برای #manipulator#moveit#openmanipulator#openCR#openmnipulator#r https://t.co/jj8GzWHwzm
@azarijahromi وزیر جوان عزیز😂
پهباد های آمازون، به صورت خودکار بسته رو جابه جا میکنه و اپراتور انسانی دخیل نیست.
این کاری که کردین رو باید با کمک #سیستم_عامل_ربات#ROS خودمختارش کنید و انسان پهباد رو کنترل نکنه.
دوس داشتی به سایت ما سر بزن تا کمکت کنیم توی این راه😉
https://t.co/pkNrqbni6N
نوشتن یک service و client ساده (Python)
در این آموزش قصد داریم تا نحوه نوشتن یک نود service و client به زبان Python آموزش دهیم.
در آموزشهای قبلی یاد گرفتید که چگونه میتوان یک service و client ساده (C++)را ایجاد نمود.مفاهیم #python#service#srv#سروی https://t.co/5Qmwz2HCYb
در این آموزش قصد داریم تا نحوه نوشتن یک نود service و client به زبان C++ را آموزش دهیم. در آموزشهای قبلی یاد گرفتید که چگونه میتوان بین نودها پیام ردوبدل کرد. #client#service#srv#سرویس https://t.co/OhV8aWCvYx
ضبط و بازپخش دادهها در ROS
زمانی که شما در حال اجرای یک برنامه هستید دیتاهایی در حال انتشار بین نودها است. گاهی نیاز دارید تااین دیتاها را تجزیهوتحلیل و یا از آنها در نرمافزار دیگری استفاده نمایید؛ اما نه در زمان اجرای برنامه!
#rosbag#ذخیره_دیتا # https://t.co/ct5hcBHNTc
Publisher و Subscriber در ROS به زبان python
در گام قبل با نحوه ساختن انتشاردهنده و شنونده پیام یا همان Publisher و Subscriber به زبان ++C آشنا شدید. در این گام قصد داریم تا نحوه ایجاد آنها به زبان پایتون را آموزش دهیم.
#chmode#publisher#python # https://t.co/ffpUcqjKYc
مفهوم Publisher# و Subscriber# در ROS# به زبان ++C#
اگر کمی دقت کرده باشید باید متوجه شده باشید که یکسری پیام از برخی نودها در حال انتشار و یکسری پیام دیگر در حال شنیده شدن هستند. هر نود میتواند هم شنونده و هم منتشرکنندهی یک پیام باشد.
#C++ #publish https://t.co/wWh6WOdaGH
ایجاد فایلهای msg و srv در ROS: در ROS نوع پیامها با استفاده از فایلهای متنی به نام msg مشخص میشوند. در این آموزش نحوه ساختن فایلهای msg و srv و دستوراتی نظیر rosmsg, rossrv, roscp آشنا میشوید. در ابتدا این فایلها را معرفی میکنیم.
msg# #roscp#ro https://t.co/chx9aTCP85
مفهوم launch فایلها در ROS : اگر بخواهیم مروری بر آنچه تا الآن درباره ROS آموختهایم، داشته باشیم، میتوان اینگونه بیان کرد که بعد از ساختن محیطکاری در ROS یک بسته با نام beginner_tutorials ایجاد کردید. #launch#roslaunch#فایللانچ https://t.co/ltFLd2lLBN
مفهوم service و parameters در ROS : در مبحث تاپیکها گفته شد که نودها توسط تاپیکها با یکدیگر در ارتباط اند. اما نودها از طریق دیگری هم میتوانند با یکدیگر ارتباط برقرار کنند. این راه دوم در واقع همان Services هستند. #parameter#rosparam#rosservice # https://t.co/1ybjk1w2mo
مفهوم Topic در ROS: در آموزشهای قبلی شما با مفهوم نود بهخوبی آشنا شدید، حال میخواهیم به مبحث تاپیک به پردازیم. ربات A ذکرشده در بحث قبل را به یاد بیاورید. برای ادامه مطالب به وب سایت مراجعه نمایید.
#node#rostopic#topic#turtlesim#تاپیک https://t.co/j8E4kkGuzb
مفهوم Node در ROS، برای راه اندازی یک ربات نیاز است تا یکسری قوانین و دستوراتی به منظور هوشمند ساختن ربات تعریف شود. این قوانین (به بیان ساده) به کمک زبانهای برنامه نویسی عموما C++، C#، python و ... برای رباتها قابل فهم میشود. #client#node#roscore https://t.co/EyHzUK9i97
در این قسمت نحوه ساخت یک بسته در رآس را آموزش داده میشود. قبل از شروع این آموزش لازم است تا یک سری از مفاهیم و کلیدواژههای پرکاربرد در ROS، به صورت خلاصه توضیح داده شود. #catkin#package#workspace#بسته#فضایکاری https://t.co/t5PsDkNswK
در این بخش به بررسی مفاهیم مربوط به آدرس دهی Filesystem در ROS میپردازیم. برای این منظور مفاهیم roscd، rosls و rospack مورد بررسی قرار میدهیم.
برای اینکار نیاز است تا پکیج موجود در کتابخانهی راس را نصب نمایید. #roscd#rosls#آدرسدهی https://t.co/iRjrXd1G8P
پیکربندی محیط ROS : مهمترین کار برای شروع به کار با ROS بعد از نصب ROS، انجام دادن پیکربندی محیطی ROS و یا همان configuration ros workspace است. برای این منظور در این آموزش تنظیمات پیکربندی محیط کاری ارائه شده است. #bash#configuration#source#پیکربند https://t.co/IBXKaZt2VC